筋肉の細胞1層で泳ぐ、紙のように薄いロボット MITが光を当てて迷路を進ませた
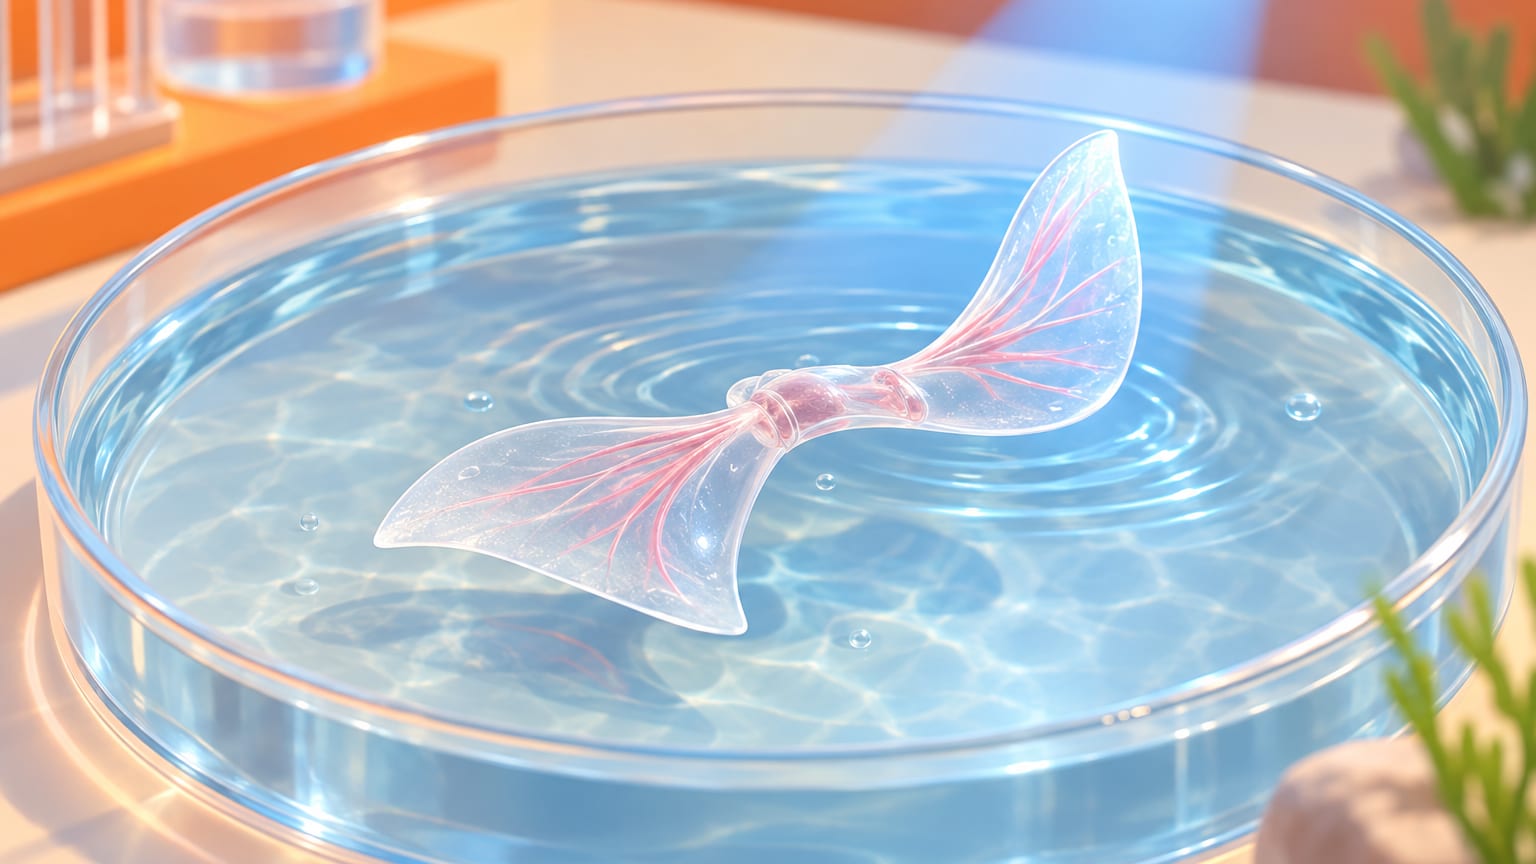
MITが9月29日に発表した研究で、光に反応する筋肉の細胞1層で動く、紙のように薄いロボットが水の迷路を泳いだ。2枚のひれに光を当て分けて向きを変える。速さは1分で体の長さの約4倍で、まだ実験室の段階だ。
 ロボティクス
- ●厚さ0.5ミリのゲルの膜に、髪の毛より薄い筋細胞の層を育てた
- ●光を当てたひれだけが動き、当て分けで向きと速さを変えて迷路を進んだ
- ●速さは1分に体の長さの約4倍。体積あたりの力は立体の筋肉の20倍
壊れやすい場所を傷つけずに調べる機械や、細かな手術の器具に向けた基礎研究だ。今すぐ使える製品ではない。
チームは次に体の形を見直し、速く泳げるようにする。遅いままでも、水の中の環境の監視に使える可能性があると見ている。
ロボットを泳がせるのに、生きた筋肉はどれだけ要るのか。これまでの筋肉で動くロボットは、数百万個の細胞でできた厚い筋肉の塊を使っていた。米マサチューセッツ工科大学(MIT)のチームは、髪の毛よりずっと薄い1層の筋細胞で、水の中を泳ぐロボットを動かした。発表は約4週間前の2026年9月29日で、論文は学術誌「Advanced Functional Materials」に掲載された。
板ガムほどの膜に、2枚のひれ
骨組みは、組織工学でよく使われるゲル「GelMA(ゼラチンメタクリレート)」の膜だ。長さと幅は板ガム1枚ほどで、厚さは0.5ミリしかない。膜の左右の半分ずつが、2枚のひれになる。
ひれの表面には、骨格筋(手足を動かす筋肉)の細胞が1層だけ並ぶ。生きた細胞と人工の材料を組み合わせたこうした機械を、バイオハイブリッドロボットと呼ぶ。MITによると、薄い2次元の筋肉で動き回れるロボットは、これが初めての例だ。
光を当てた側のひれだけが縮む
筋細胞は、光が当たると縮むように遺伝子を組み換えてある。遺伝子の操作で細胞を光に反応させる「光遺伝学」の手法だ。片方のひれに光を当てると、そのひれの筋肉がぴくっと縮み、ひれ全体がはばたいてロボットが進む。どちらのひれに、どんな間隔で光を当てるかで、向きと速さを変えられる。
実演では、水を張った大きなシャーレにロボットを沈め、研究者が上から光源を手で動かした。ロボットは光を追って、シャーレに置いた簡単な迷路を進んだ。
1分で体の長さの4倍は、どのくらいか
最も速いときで、1分に体の長さの約4倍の距離を泳ぐ。競泳のオリンピック選手は1分で体の長さの最大65倍進むので、その16分の1ほどだ。ただ、海をゆっくり泳ぐカグラザメの仲間とは、ほぼ同じ速さになる。論文の要旨によると、回る速さは1分間に1200度、3回転あまりだった。
厚い塊をやめ、平らな膜で力を出す
薄くした利点は、数字に表れた。論文の要旨によると、筋肉の体積あたりで比べた力は、立体の筋肉の20倍になった。これまでの薄い筋肉の膜は、何にもつながない状態では10分足らずしか使えなかったが、今回は30日を超えて使えた。研究室を率いる機械工学科のリトゥ・ラマン准教授は、薄い作りなら安く作れ、効率よく動ける可能性があるとみる。
決め手は、細胞を育てる土台だった。チームが昨年、目の虹彩をまねて作った円盤では、土台の柔らかいゲルが筋肉の力ですぐ縮んでしまった。そこで硬めのGelMAに替え、底の四角い溝を刻んで細胞の向きをそろえた。そろった細胞は融合して筋線維になり、光の点滅で「鍛えて」から使った。
日本では、東京大学の竹内昌治教授と早稲田大学の森本雄矢准教授らが2025年2月、ヒト由来の培養筋組織で動く18センチのバイオハイブリッドハンドを発表している。筋組織は太くすると中心の細胞が壊死するため、細い筋組織を載せたシートを「寿司ロール」のように巻いて束ねた。筋肉を太い塊にしない点は同じで、東大は細い組織を束ね、MITは1層の膜に広げた。
シャーレの外へ出るには
今回は泳げるだけの力が出るかを確かめる段階で、体の形はまだ単純だ。海や川で試した結果も、発表には含まれていない。ラマン准教授は次の目標を「速く泳げるように体の設計を最適化すること」とし、今の遅さでも水の中の環境の監視には使える可能性があるとみる。
いずれは、ふつうの機械では壊してしまうほど繊細な場所や、先が読めない環境の調査もこなせるかもしれないという。生きた組織はやわらかく、周りに応じて反応し、自分で傷を治せるからだ。論文の要旨は、精密な手術から無人の探査までを将来の用途に挙げている。
研究段階の成果で、製品化や日本での提供の予定は発表されていない。MIT Newsのページでは、光を追って泳ぐロボットの動画(早送り)を見られる。論文はCC BY 4.0のオープンアクセスで、誰でも無料で読める(英語)。
チェック済み。この記事は監修者によってチェックされました。(2026年10月26日)
代表取締役。工学部出身で、21歳で起業してからシステム会社の経営一筋で8期目。アプリの受託開発から始め、いまはAIを使ったシステムソリューションを手がけています。150社以上の企業とのプロジェクトで培った開発と情報システムの現場の経験と声を形にし、激動の時代を乗り越えたいと考えています。