橋の工事の足場を四足歩行ロボットが自分で歩く、燈とオリエンタル白石が実証
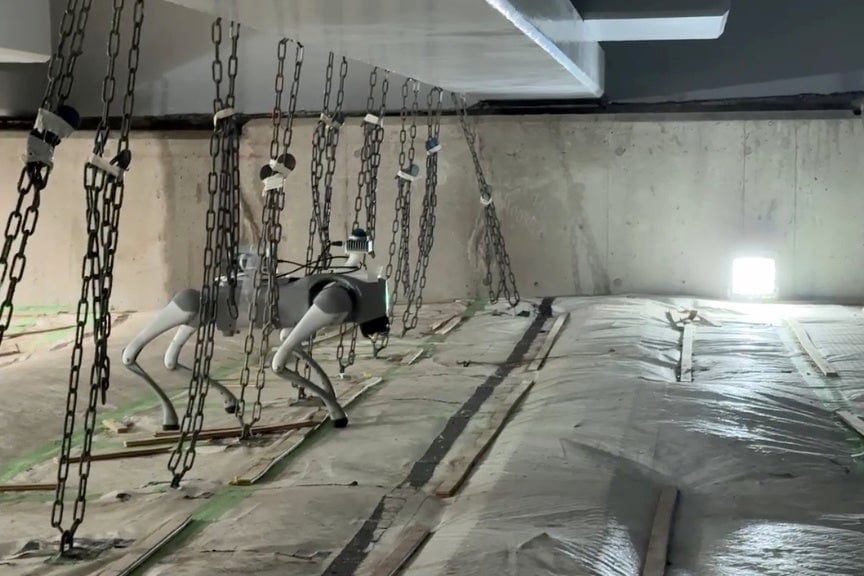
燈株式会社とオリエンタル白石株式会社は10月6日、橋の工事などで使う「吊り足場」の上を、四足歩行ロボットが自律して歩く実証実験を行ったと発表した。足に引っかかったシートやケーブルを自分で外す動きも確認した。
 ロボティクス
- ●橋の工事などで使う吊り足場を、四足歩行ロボットが自律歩行
- ●足に引っかかったシートやケーブルを、自分で外す動きも確認
- ●作業員の体調不良を早く見つける巡回の実現を目指す
暑い屋外で働く人や、その家族に。現場の見回りをロボットが担えるようになれば、安全を見守る手が増える可能性がある。
両社は、現場を自動で巡回して作業員の体調不良を早く見つける仕組みを目指し、共同開発を続けるとしている。
燈(あかり)株式会社とオリエンタル白石株式会社は2026年10月6日、四足歩行ロボットの実証実験の結果を発表した。橋の工事などで使う「吊り足場」の上を、ロボットが自律して歩けることを確かめた。燈は東京大学発のAIスタートアップで、実験は実際の工事現場で行われた。
何が発表されたのか
吊り足場は、橋などの構造物から吊り下げて設ける仮設の作業床だ。天井が低く、床を吊るチェーンが一定の間隔で並ぶ。足元には作業用のシートや照明のケーブルもあり、ロボットには歩きにくい場所である。
オリエンタル白石によると、実証実験は2026年9月8日に行った。使ったのはUnitree Robotics社の四足歩行ロボット「Go2」だ。幅31センチ、高さ40センチ、長さ70センチで、連続して2時間動く。
実験で確かめたのは次の3点である。
- LiDAR(レーザー光で物までの距離や形を測る技術)でチェーンや現場の備品を見つけ、よけて進む
- 自分の傾きや、足が床から受ける力を感じ取り、転ばずに歩く
- 足にシートやケーブルが引っかかったことに気づき、自分で外す
かんたんに言うと
決め手は、燈が自社で作った歩き方のAIだ。強化学習(試行錯誤をくり返して上手なやり方を身につけさせる方法)などを使い、引っかかった脚を自分で持ち上げて外す動きを学ばせた。コンピューター上のシミュレーションと実物のロボットの両方で、この動きを確認したという。
めくれたシートや足元のケーブルは、前に進めなくなったり転んだりする大きな原因になる。燈によると、これまでの歩行制御では対処が想定されていなかった。人でいえば、足にからんだコードを自分でほどいて歩き続けるような動きである。
なぜ足場にロボットなのか
背景には、見回りの負担がある。高くて狭い吊り足場の巡回は、人手不足が深刻になるなかで現場の大きな負担になっていた。作業員の急な体調の変化や熱中症への備えも、これまで以上に重要な課題になっている。
この先の予定
今回確かめたのは、足場の上を自律して歩く力だ。現場を巡回する仕組みは、これからの開発になる。オリエンタル白石は、作業中の体調不良を早く見つけて深刻な事態を防ぐ「早期発見パトロールシステム」を目指すとしている。実用化の時期は示されていない。
燈は、四足歩行ロボットだけにこだわらない方針だ。人型ロボットやAGV(無人搬送車)、ドローンなど、課題に合うロボットを選び、それを動かすAIを開発していく。建設現場のほか、工場や物流拠点への展開も目指すという。
まとめ
障害物の多い足場は、ロボットにとって難しい場所だった。そこを自分で歩けることが、実際の現場で確かめられた。見回りを任せられるかどうかは、これからの開発しだいである。